
自律移動ロボットの環境認識と地図生成
周辺環境を自ら認識し,行動を選択する自律移動ロボットにとって, 環境をどのように表現・認識するかは最も根本的な課題の一つです. その認識の基準であり,自律移動を支える基盤となる環境表現は,地図と呼ばれます.
当研究グループでは,これまでに近接点と呼ばれる特徴点のみを用いた地図や経路計画,自己位置推定の方法を提案してきました. これにより,ロボットが扱うデータ量や計算負荷が少ない自律移動を実現し,屋内外の実環境によって実証しています.
主な研究成果
- 近接点を用いた自己位置推定:Y. Tazaki, K. Wada, H. Nagano, Y. Yokokohji: Robust Posegraph Optimization Using Proximity Points, Journal of Robotics and Mechatronics, Vol.35, No.6, 2023.
- 二次元多角形地図の構築:野々村陸大, 田崎勇一, 永野光, 横小路泰義: 近接点の幾何学的性質を利用した多角形状自由領域を有するポーズグラフ地図の構築, 日本ロボット学会誌, Vol.44, No.1, pp.84-93, 2026.
- 多角形地図を用いた経路計画:R. Nonomura, Y. Tazaki, and Y. Yokokohji: Polygonal Proximity Map: A Compact Free-Space Representation for Efficient Path Planning with Minimal Geometric Information, Advanced Robotics, 2026.
研究紹介スライド
実験の様子
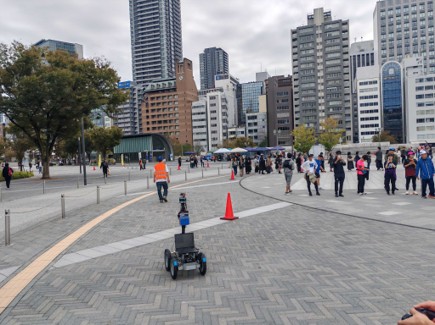
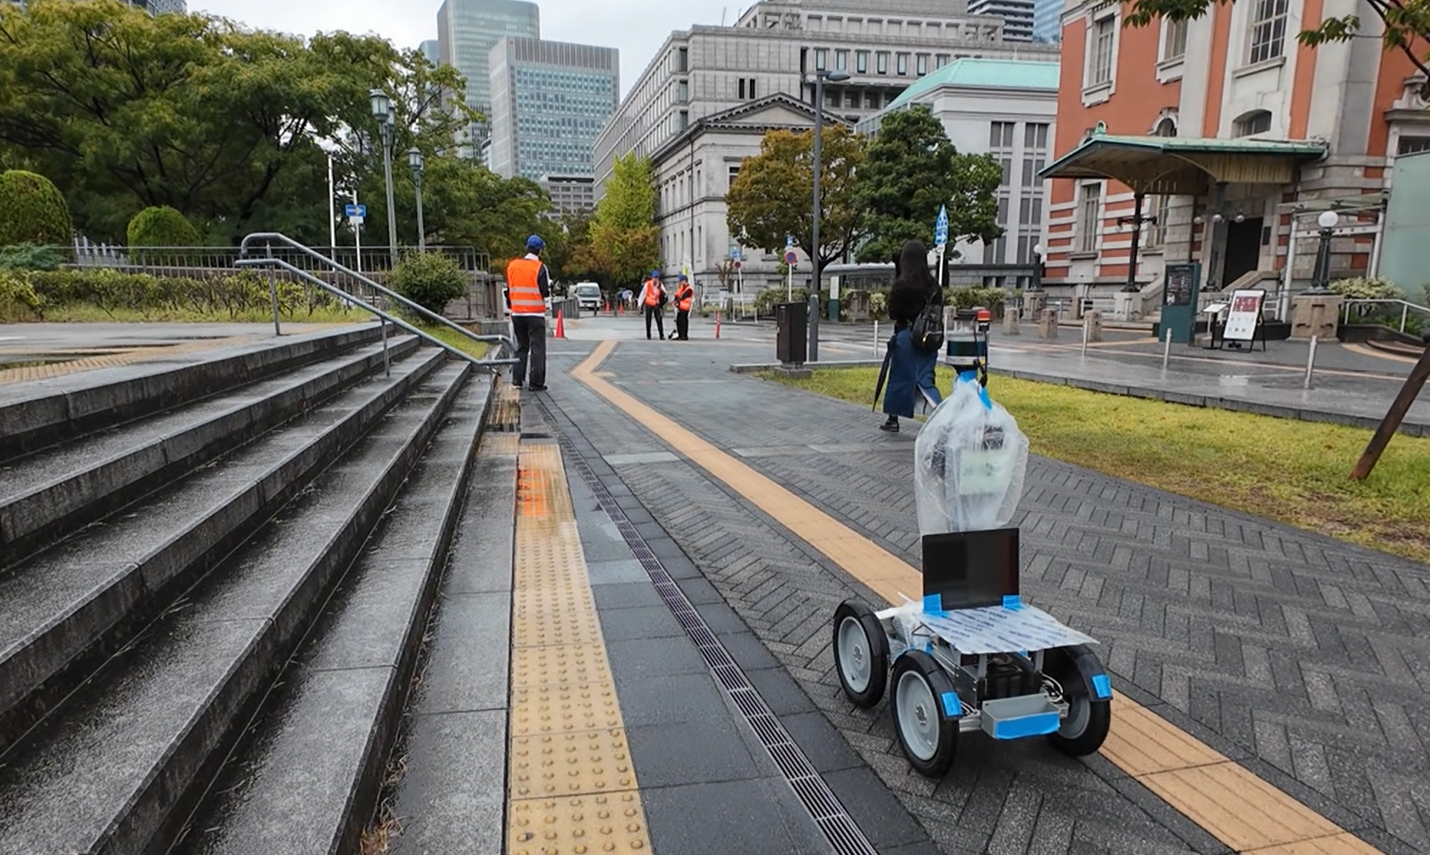
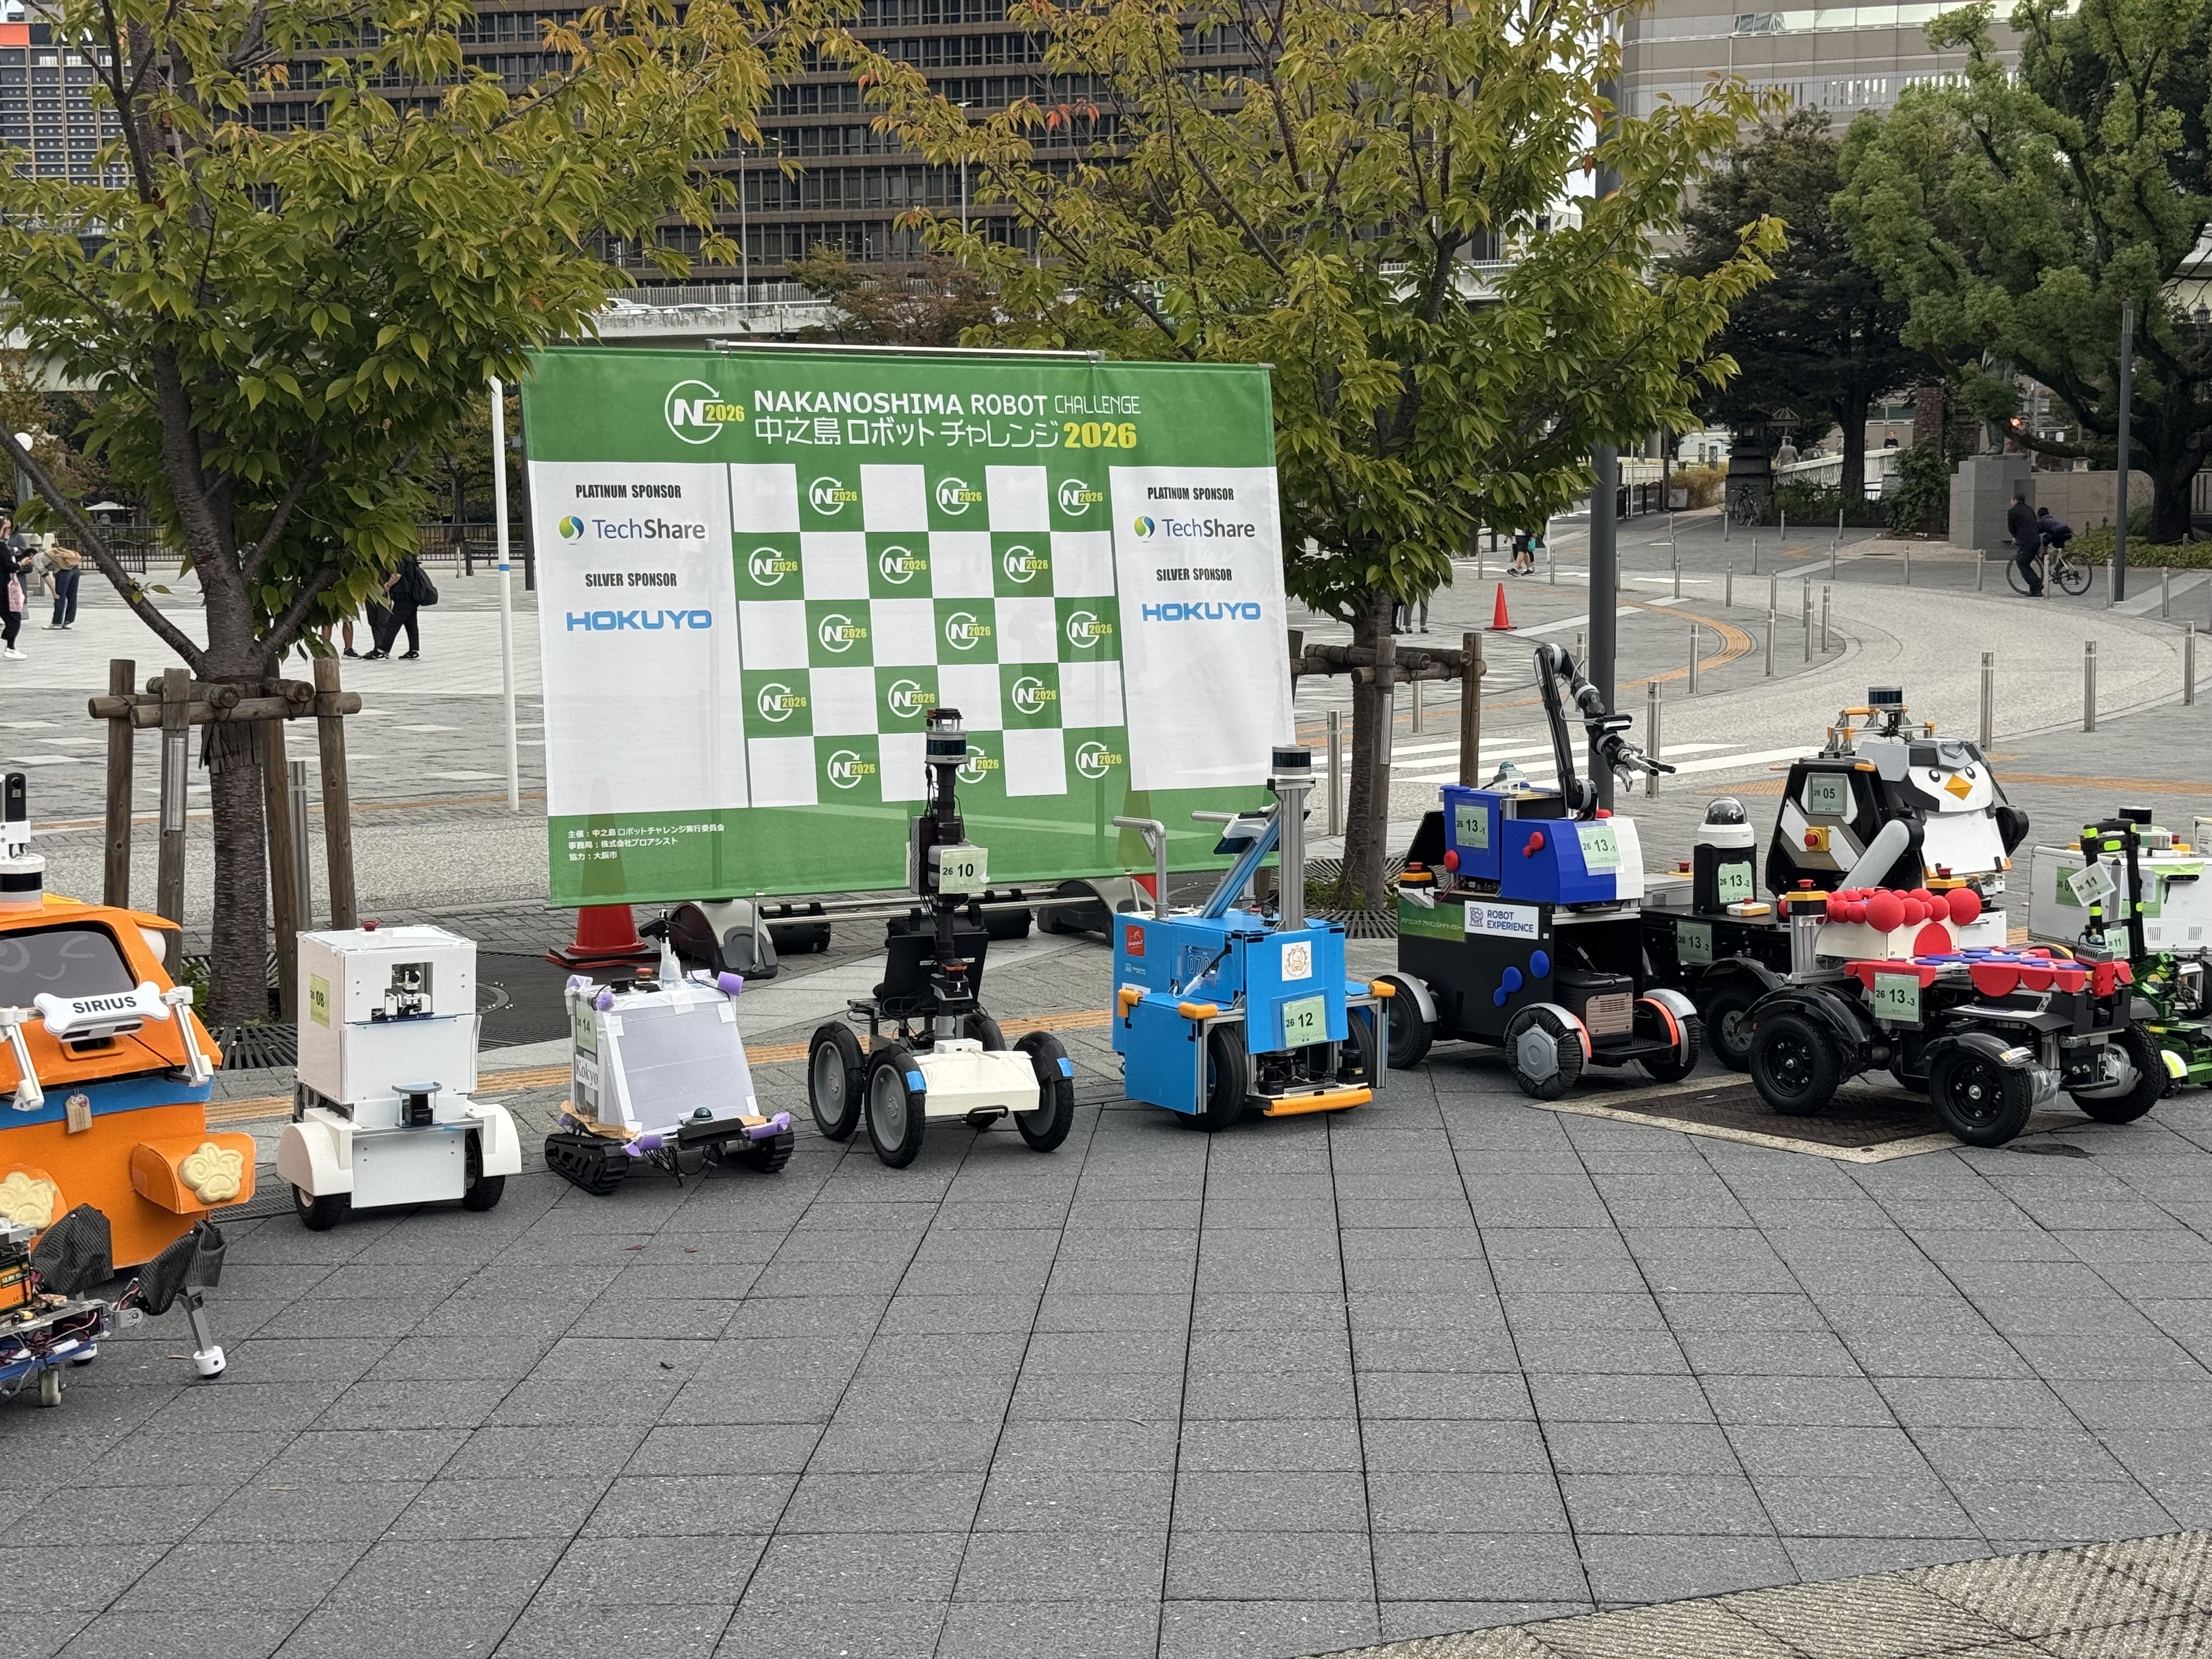
当研究グループでは,大阪の市街地で行われる実証実験「中之島ロボットチャレンジ」に毎年参加しています. 主に,例年9~10月に行われる中之島公園と11~12月に行われるアジア太平洋トレードセンターでの実験に参加しています. これまでに,通行人や自転車が行き交う実環境において,提案した自己位置推定や地図構築,経路計画の検証を行ってきました.